 SOFTrobots
Betriebssystem für Desktop und Roboter · 64-Bit-ARM · Version 0.15.3 · Build 629
Ein Roboter braucht ein System, das nie zu spät kommt.
SOFTrobots OS ist ganz eigen gebaut – vom Lader bis zur Datenbank, in Embedded Swift, ohne Linux. Mit Develop schreibst du ein Programm, während das System es bei jedem Tastendruck prüft; für den Echtzeit-Teil beweist es, dass jeder Takt reicht. Und die KI läuft direkt im Gerät – auch Modelle, die größer sind als der Speicher.
Develop und Echtzeit, aufgenommen in SOFTrobotsVM am 14.11.2026 – alle Zeiten echt (2:10 min, mit Ton).
Gemessen in SOFTrobotsVM auf einem Mac mit Apple M3 Pro. Start: Median aus drei Läufen am 15.11.2026, 4 Kerne, 8 GB (auf einem Mac mini M4: 0,57 s); Develop und Echtzeit-Beweis: 14.11.2026; KI: 15.11.2026, 4 Kerne, 8 GB. Werte auf echter Roboter-Hardware sind noch nicht gemessen.
Experimentell. Lege niemals wichtige Daten hinein. Alles kann sich ändern – Formate, API und Daten können bei einem Update verloren gehen. Nie für echte Roboter, Maschinen oder Fahrzeuge verwenden.
Develop
Ein paar Zeilen.
Ein fertiges Fenster.
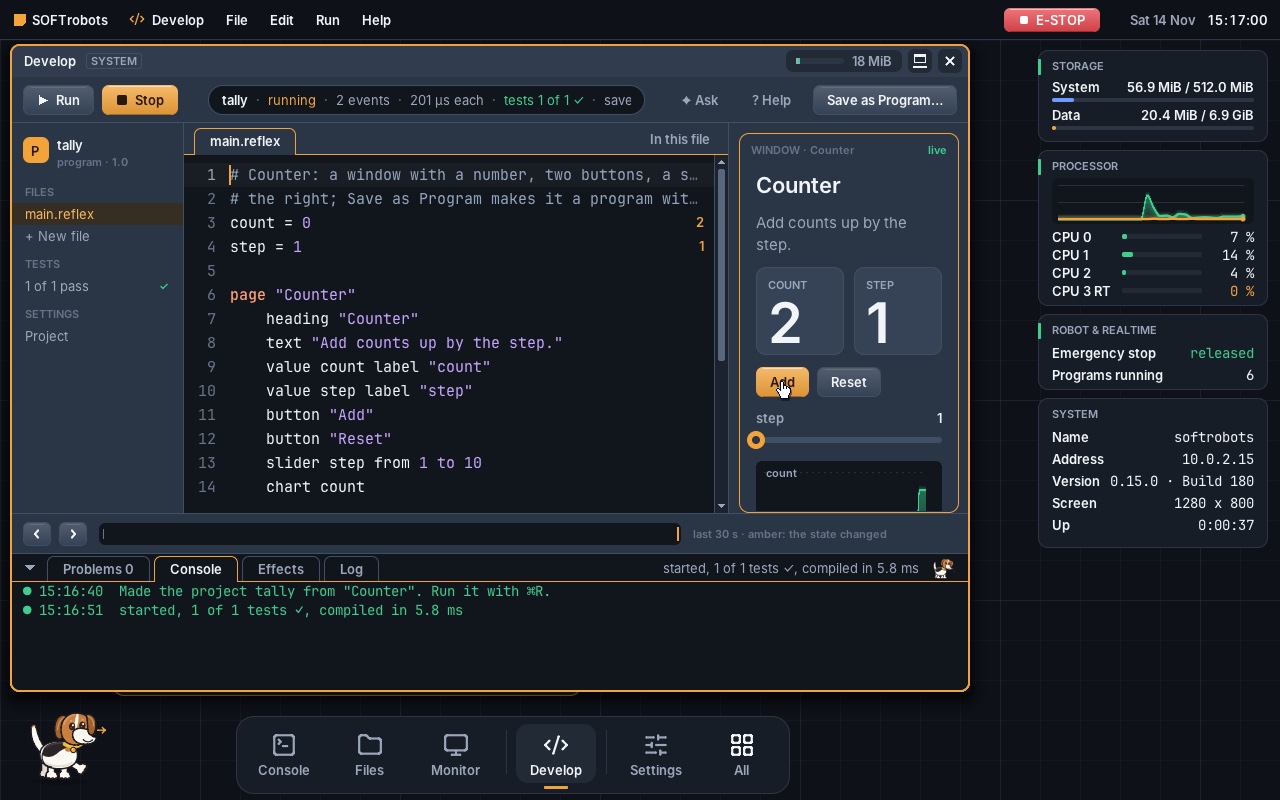
Develop ist die Werkstatt im System. Du schreibst in Reflex, einer Sprache, die sich wie ein Rezept liest – rechts entsteht das Fenster, mit Knöpfen, Schieber und Diagramm. Develop prüft bei jedem Tastendruck und schlägt bei Fehlern gleich die Behebung vor.
1count = 0
2step = 1
3
4page "Counter"
5    value count label "count"
6    button "Add"
7    slider step from 1 to 10
8    chart count
9
10when "Add" is pressed
11    count += step
Vereinfachte Fassung der Vorlage „Counter“ (die Vorlage hat dazu Überschrift, Text, Reset und einen Test). Das Fenster rechts ist nachgezeichnet; das echte siehst du im Bild weiter unten.
Gemessen in SOFTrobotsVM (7 Kerne, 8 GB) am 14.11.2026 beim Dreh des Develop-Films, mit den Vorlagen „Counter“ und „Wrist hold“; Develop zeigt die Zeiten selbst an, bei jeder Prüfung neu.
Formulare und Listen
Ein Textfeld, ein Knopf und eine Liste, die nach dem Neustart noch da ist – ein Auszug aus der Vorlage „Notes“. Die Liste ist eine Tabelle im eigenen Ordner des Programms.
Diagramme in einer Zeile
chart zeichnet einen Wert über die Zeit mit – den Zähler, eine Messung oder den Winkel eines Gelenks.
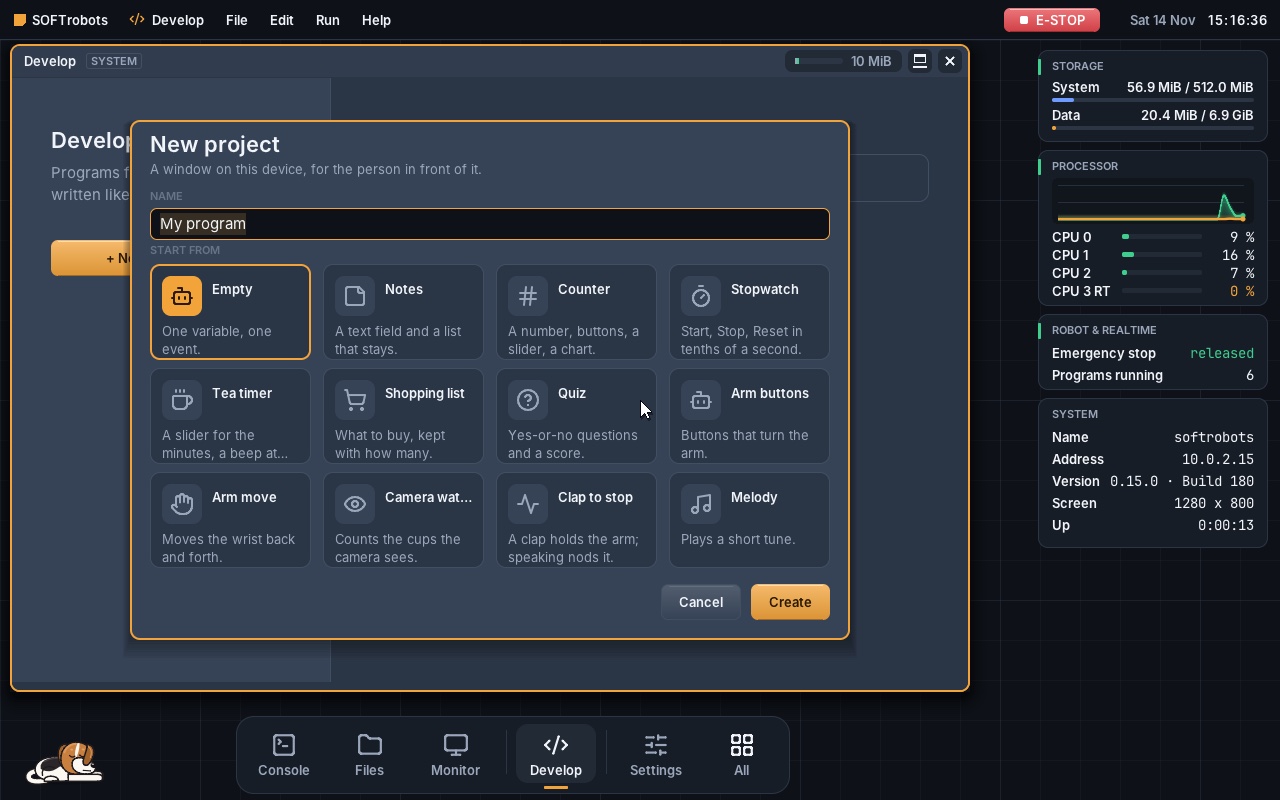
12 Vorlagen zum Start
Empty, Notes, Counter, Stopwatch, Tea timer, Shopping list, Quiz, Arm buttons, Arm move, Camera watch, Clap to stop, Melody – ⌘N, eine wählen, Enter.
Echtzeit
Nicht gehofft.
Bewiesen.
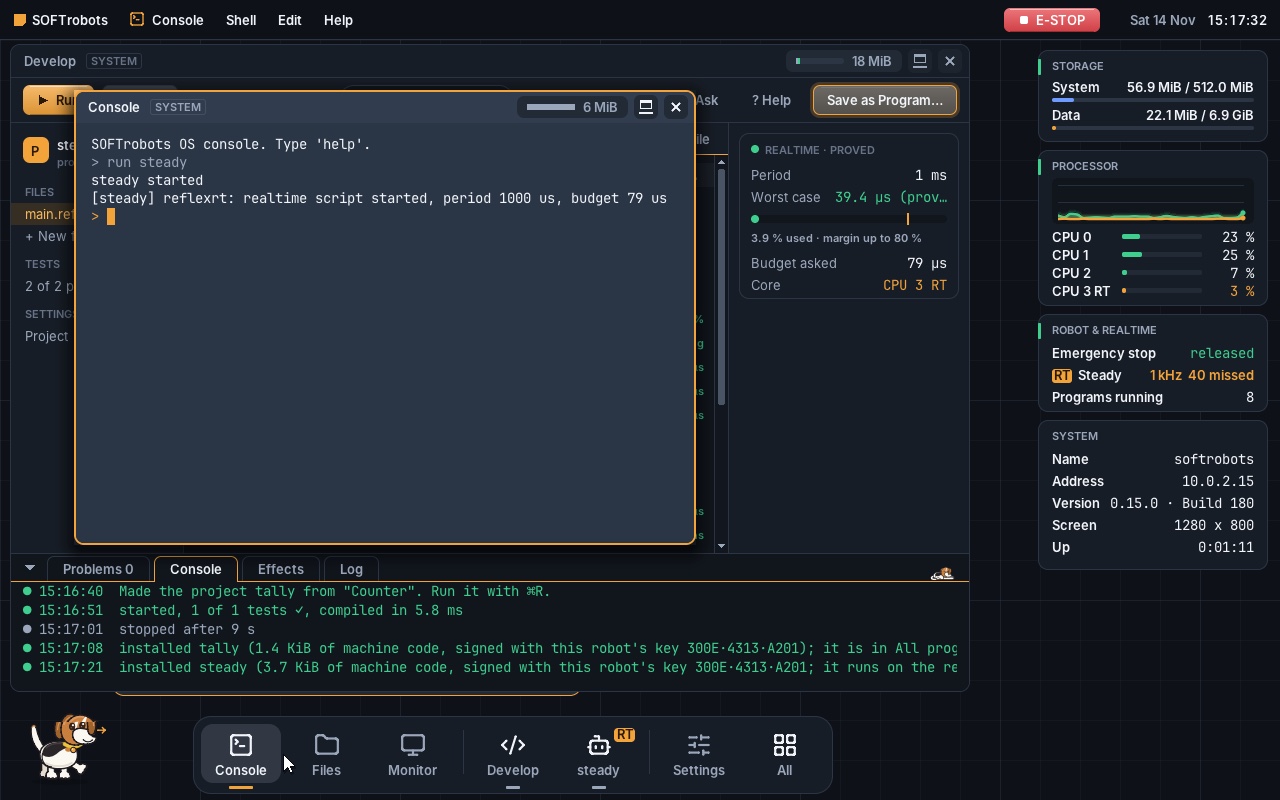
Ein Arm, der zu spät reagiert, ist gefährlich. Deshalb rechnet Develop für jeden Echtzeit-Teil aus, wie lange ein Takt im schlechtesten Fall braucht – Befehl für Befehl. Nur was sicher in 80 % des Takts passt, darf auf den Echtzeit-Kern.
1target = 40°
2periods = 0
3
4realtime every 1 ms
5    joint = robot.state(joint: 5)
6    if periods % 10 == 0
7        arm.move joint 5 to (joint.angle
8            + clampStep(error: target - joint.angle)) in 10 ms
9    periods += 1
Lässt sich die Dauer nicht beweisen, zeigt Develop das sofort an not proved – und „Save as Program“ legt so ein Skript nicht auf den Echtzeit-Kern.
Vorlage „Wrist hold“, Beweis in Develop am 14.11.2026; der Beweis rechnet für einen 1-GHz-Kern mit Sicherheitsabstand.
Develop prüft bei jedem Tastendruck – auch den Echtzeit-Teil. Der Beweis steht als Karte neben dem Code.
Develop übersetzt in ARM64-Maschinencode, signiert ihn mit dem Schlüssel dieses Roboters und legt ihn auf den Echtzeit-Kern – mit festem Speicher, ohne Heap.
Periode und Budget stehen im signierten Manifest. Passt der Vertrag nicht auf den Kern, startet das Programm nicht.
Ein Klick auf E-STOP oder ⌘+Esc: Der Stopp geht über CAN an den Motor – in der VM 10–12 µs vom Not-Aus im Kernel bis zum gesendeten Stopp-Rahmen. Der Flugschreiber sichert die letzten Sekunden.
KI-Modelle im Gerät
Jedes Modell läuft.
Mit Erklärung.
Ein kleines Modell passt in den Speicher und antwortet flüssig. Ein großes passt nicht – und läuft trotzdem: SOFTrobots OS holt sich von der Platte nur die Teile, die es für das nächste Wort braucht. Dann wird es langsamer, aber es geht. Alles im Gerät, ohne Cloud.
SOFTrobotsVM auf einem Mac mit Apple M3 Pro (36 GB). Qwen3 4B: 4 Kerne, 8 GB, Median aus drei Läufen am 15.11.2026. Kolibri-1 (Q4_K_M): 8 CPUs, 18 GiB, Abbild auf einer externen SSD über USB, 18.11.2026.
Was ist ein Modell?
Eine Datei voller Zahlen
Ein Sprachmodell ist eine große Datei mit Milliarden Zahlen, gelernt aus sehr vielen Texten. Qwen3 4B ist 2,4 GB groß, Kolibri-1 47,5 GB.
Wort für Wort
Das Modell rechnet aus deiner Frage das nächste Wort aus, hängt es an und rechnet wieder. Für jedes Wort muss es die Zahlen lesen, die es dafür braucht. Genau genommen sind es Wortstücke; wir sagen „Wörter“.
Darum zählt der Speicher
Liegen die Zahlen im Arbeitsspeicher, geht das Lesen schnell. Müssen sie erst von der Platte kommen, wartet das Modell auf die Platte. Das Tempo hängt also davon ab, wie viel pro Wort von der Platte kommen muss.
Klein ist schnell. Groß geht auch.
Ein Modell, das nicht in den Speicher passt, lehnt SOFTrobots OS nicht ab – es lädt es trotzdem.
Klein: passt ganz hinein
Das ganze Modell liegt im Speicher. Jedes Wort liest nur aus dem Speicher.
Groß: die Experten kommen von der Platte
Ein fester Teil bleibt im Speicher. Der Rest ist ein Cache für Experten; was fehlt, liest das System von der Platte.
Balken nicht maßstäblich. Werte: SOFTrobotsVM auf dem Mac mit Apple M3 Pro; Qwen3 4B mit 4 Kernen und 8 GB (15.11.2026), Kolibri-1 mit 8 CPUs und 18 GiB (18.11.2026); der Experten-Cache hatte dabei 8,7 GB.
Was sind Experten?
Viele neue große Modelle sind in kleine Teilnetze aufgeteilt, die Experten (englisch „Mixture of Experts“, kurz MoE). Für jedes Wort wählt eine Weiche nur die passenden aus, der Rest ruht. Kolibri-1 hat in jeder Schicht 384 Experten und nimmt davon 6. So liest es pro Wort nur etwa ein Zwanzigstel der Datei – und das macht ein Modell möglich, das größer ist als der Speicher.
Bild zur Erklärung, nicht gemessen: welche Experten im Cache liegen, wechselt mit jedem Gespräch.
Was jedes Wort braucht – Aufmerksamkeit, Vektoren, Kopf und der gemeinsame Experte – liegt immer bereit.
In jeder Schicht sucht sie für das Wort die 6 passenden von 384 Experten aus. Ein Experte von Kolibri-1 ist nur 2,6 MB groß.
Experten, die oft gebraucht werden, bleiben im Speicher. Nur was fehlt, kommt von der Platte.
Je größer der Cache, desto öfter ist ein Experte schon da. Das System muss dafür nicht umgestellt werden.
Wie schnell? Gemessen mit Kolibri-1.
Dieselbe KI-Engine, einmal in SOFTrobotsVM und einmal als Testwerkzeug direkt auf dem Mac. Die Zahlen zeigen, was mehr Speicher für den Cache bewirkt.
Wörter pro Sekunde. Mac mit Apple M3 Pro, 36 GB, am 18.11.2026; Kolibri-1 Q4_K_M (47,5 GB) auf einer externen SSD über USB (10 Gb/s), 32 Wörter je Lauf. VM: 8 CPUs.
Welches Modell wofür?
Ehrlich gemessen. Grün heißt flüssig zum Lesen, Bernstein heißt: lohnt sich, wenn die Antwort warten darf.
| Art | Beispiel | Tempo | Gut für |
|---|---|---|---|
| Klein, passt in den Speicher | Qwen3 4B Instruct, 2,4 GB | 31 Wörter/sVM, 4 Kerne, 8 GB | Ask im Alltag, kurze Fragen, Erklärungen |
| Für Code, passt in den Speicher | Qwen2.5 Coder 7B | 19 Wörter/sVM, 4 Kerne, 8 GB | Fragen zu Programmen |
| Mittel, passt mit 16 GB | Qwen3 14B, 9,0 GB | 12 Wörter/sVM, 7 Kerne, 16 GB | längere, genauere Antworten |
| Groß mit Experten, größer als der Speicher | Kolibri-1, 47,5 GB, 6 von 384 Experten | 1,0–1,1 Wörter/sVM, 8 CPUs, 18 GiB · 5,68 direkt auf dem Mac mit 16 GB Cache | gutes Deutsch, Antworten, die warten dürfen |
| Groß mit großen Experten | Llama 4 Scout, 65,4 GB, ein Experte 81 MB | 0,3–0,7 Wörter/sdirekt auf dem Mac, 16–24 GB Cache | läuft und antwortet richtig; jeder fehlende Experte kostet viel Lesen |
Qwen-Werte: SOFTrobotsVM auf dem Mac mit Apple M3 Pro, Median aus drei Läufen am 15.11.2026 (Qwen3 14B am 12.11.2026). Kolibri-1 und Llama 4 Scout: 18.11.2026, Modelle auf einer externen SSD über USB. Alle Modelle 4-Bit (Q4_K_M). Modelle ohne Experten („dichte“ Modelle) laufen auch, wenn sie größer sind als der Speicher – sie lesen aber für jedes Wort die ganze Datei und bleiben darum langsam. Für wenig Speicher sind Modelle mit Experten die richtige Wahl.
So sagt es dir das System
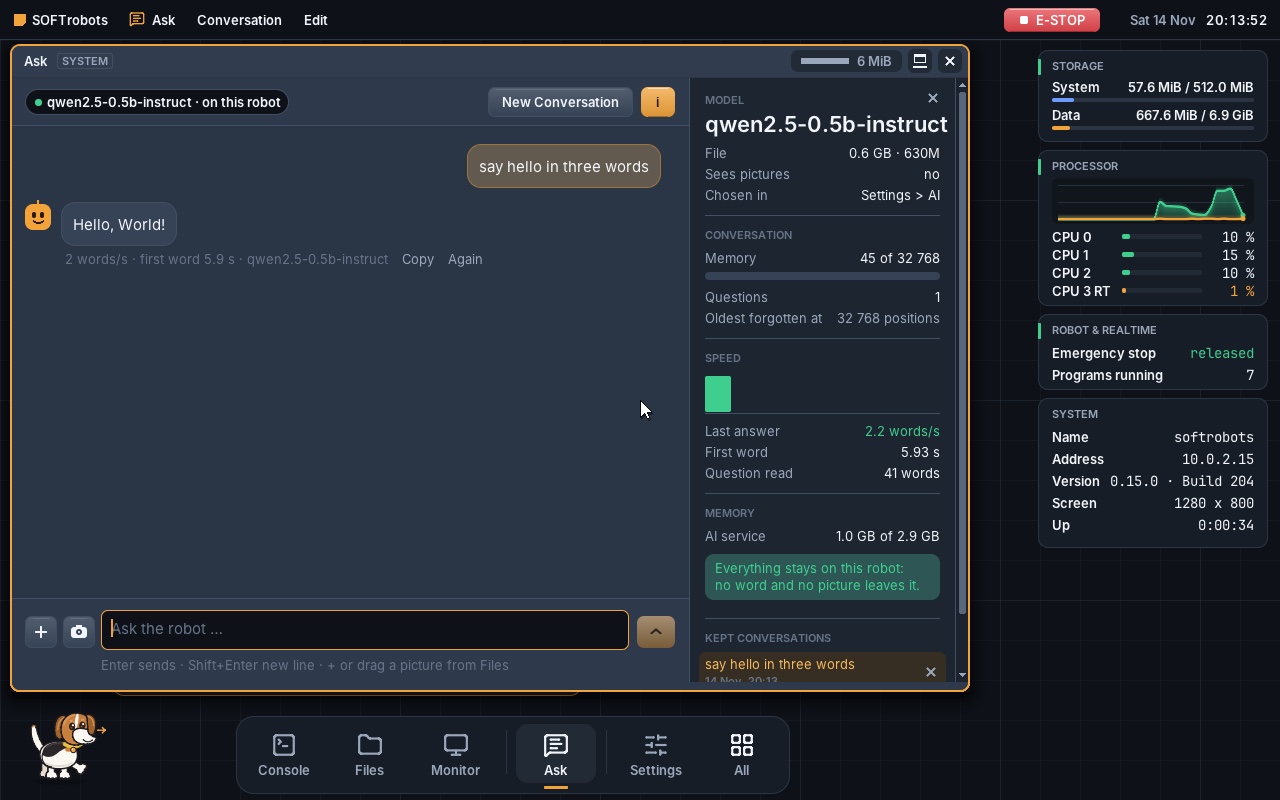
Settings › AI zeigt bei jedem Modell, ob es passt. Ask schreibt es in den Titel und zeigt beim Antworten das echte Tempo. Eine geschätzte Zeit zeigt das System bewusst nicht – sie wäre geraten.
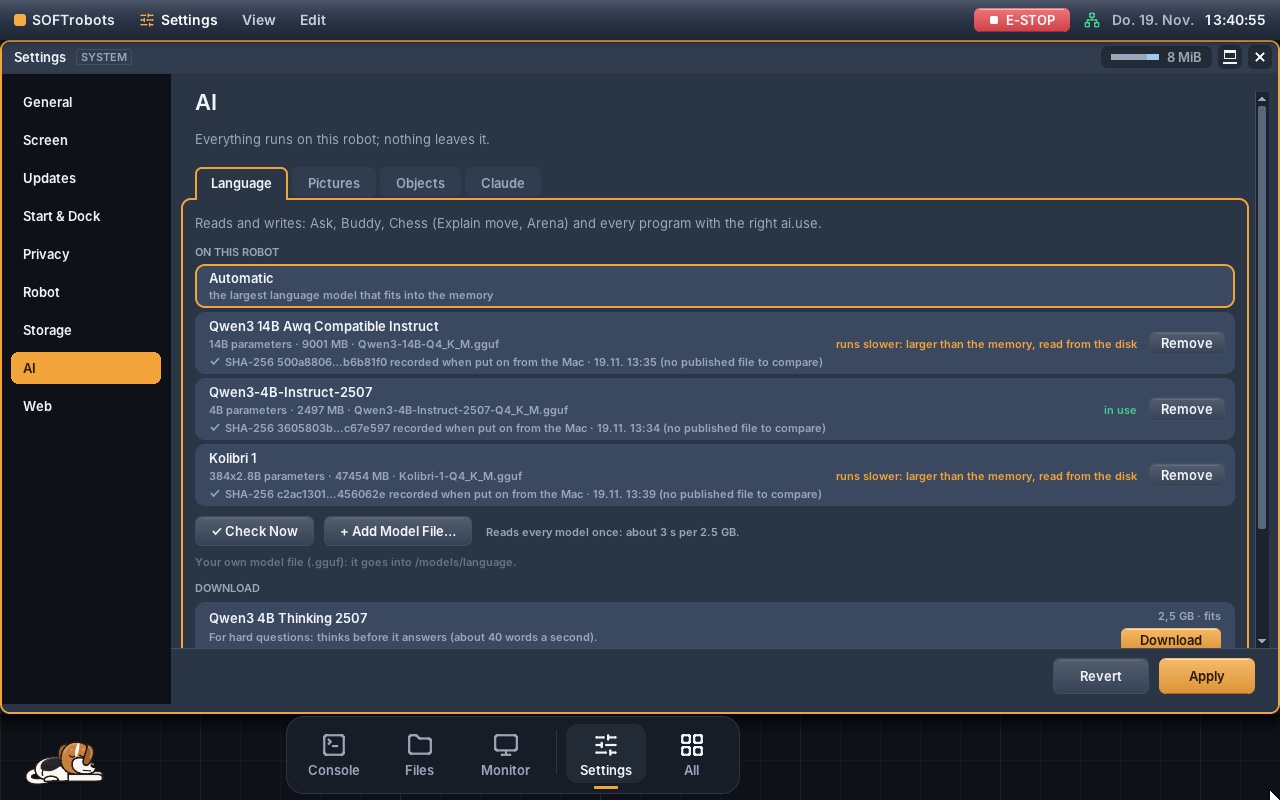
Die Oberfläche des Systems ist englisch; die Zeile ist der echte Text aus Ask.
Privat und offen
Der KI-Dienst liest nur den Ordner /models, hat kein Netz und schreibt nichts. Die Modelle liegen in den Formaten, in denen man sie überall bekommt – austauschbar ohne Zusatzwerkzeug.
Sprache: GGUF
Eine Datei nach /models/language. Die Engine kennt heute die Bauarten Qwen2, Qwen3, Qwen3 mit Experten, Qwen3 VL (Bilder), Llama, Llama 4 und Kolibri-1.
Erkennen: ONNX
Ein Erkennungsmodell nach /models/detection. Camera liest es direkt und rechnet es beim Laden in 8 Bit um – ohne Umwandeln am Mac. Kennt die Engine einen Baustein nicht, sagt sie es klar.
Nicht signiert, aber geprüft
Modelle sind keine Programme: Sie werden nicht signiert. Der Leser prüft jede Größe gegen die Datei; dazu wurden kleine Modelle 20 000-mal absichtlich beschädigt und eingelesen. Eine kaputte Datei beendet den KI-Dienst nicht.
Das gilt für den KI-Dienst, Ask und Camera. Die Ausnahme: Develops Assistent (Explain, Ask Develop) fragt einen Dienst im Internet – nur mit einem eigenen Schlüssel; die Vorschau hat keinen.
Am Schreibtisch
Rechnen, planen, drucken.
Alles auf dem Gerät.
SOFTrobots OS ist auch ein Desktop für jeden Tag: Tabellen, Briefe, Kontakte und Termine in offenen Formaten, Drucken übers Heimnetz, Ordner auf deinem Mac und 3D-Modelle zum Ansehen. Kein Konto, keine Cloud – die Dateien bleiben auf dem Gerät.
Calc und Write
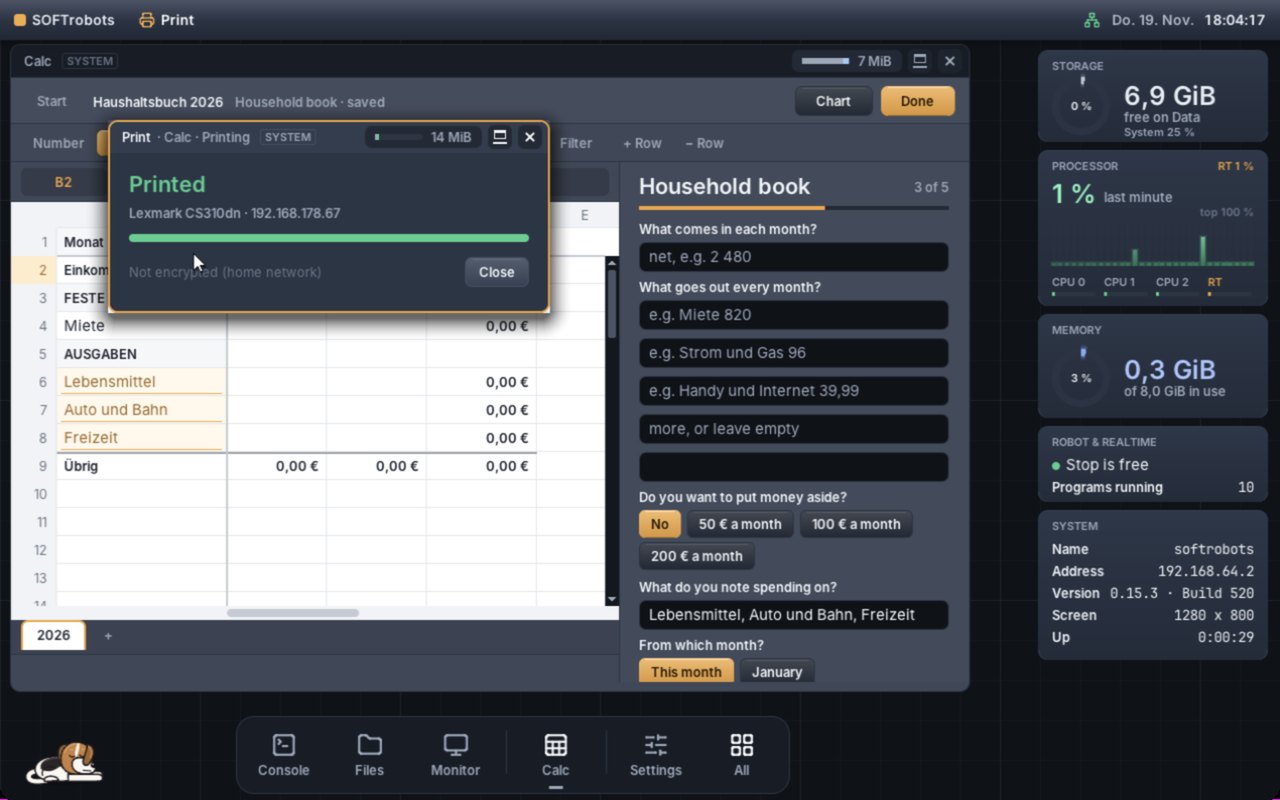
Calc rechnet Tabellen mit Formeln und Vorlagen wie dem Haushaltsbuch; eine Formel kann man auch als Satz beschreiben. Eine .xlsx bleibt eine .xlsx – nichts wird still umgewandelt. Write schreibt Briefe als .odt und PDF.
Contacts und Calendar
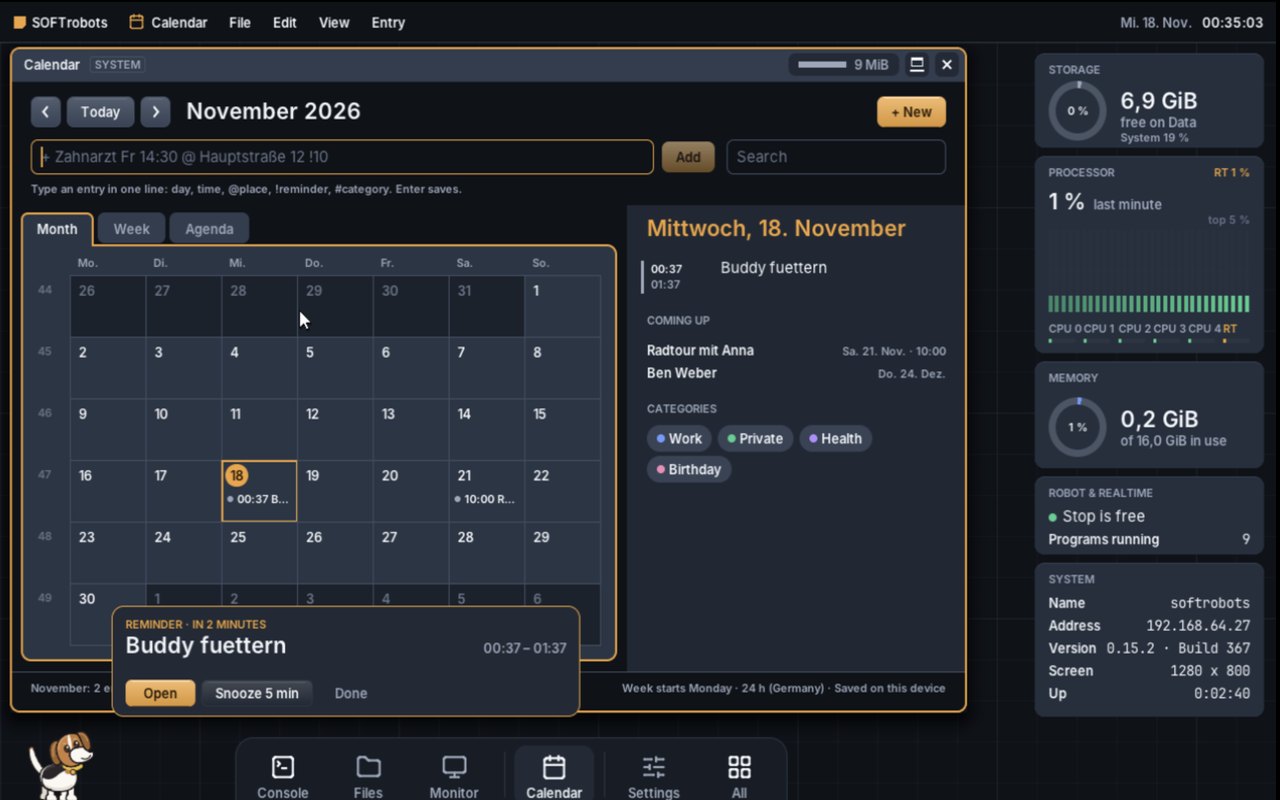
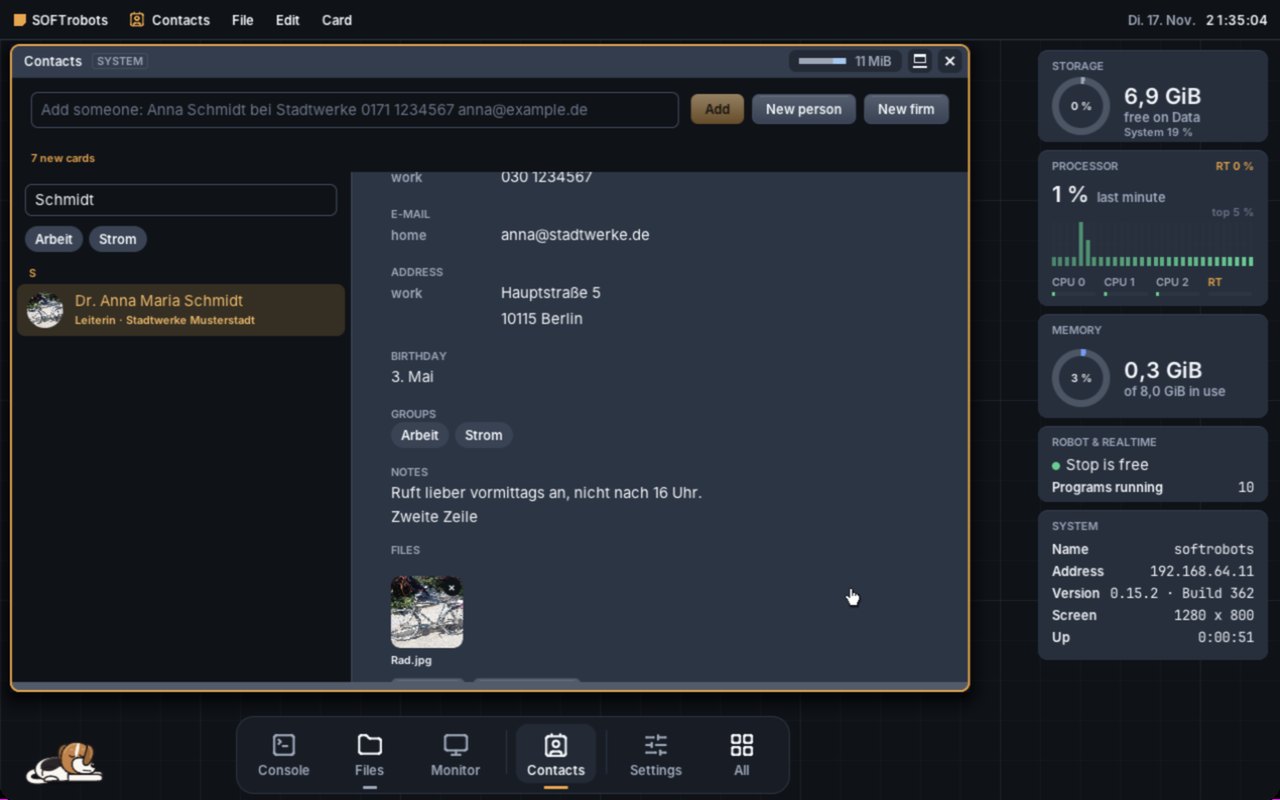
Personen und Firmen mit Geburtstagen, Gruppen und angehängten Dateien; vCard 2.1 bis 4.0. Termine tippt man in einer Zeile („Zahnarzt Fr 14:30“), Buddy erinnert daran.
⌘P in Write, Calc, Reader und Image: Das System zeigt den Druckdialog mit Vorschau und nur dem, was der Drucker kann. Netzwerkdrucker über IPP, als PDF. Die Programme sehen deine Drucker nie; der Drucker sieht nur „SOFTrobots document“.
Ordner auf dem Mac
Files öffnet Ordner deines Macs über SSH/SFTP – immer verschlüsselt, auch mit Post-Quanten-Schlüsseltausch. Du vergleichst einmal den Fingerabdruck des Macs; ändert er sich, bellt Buddy. Der Roboter verbindet sich nur nach außen, auf ihm hört nichts Neues zu.
Parts: 3D-Modelle
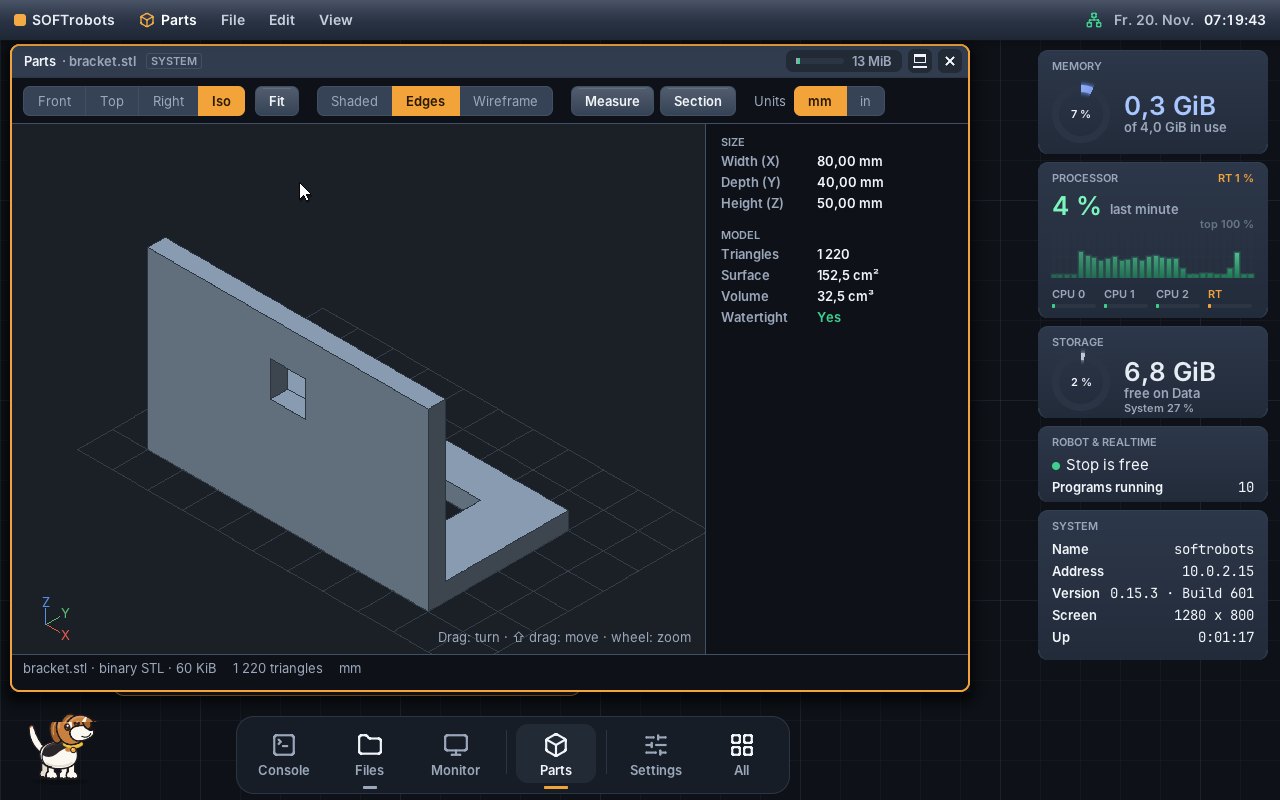
Parts zeigt 3D-Modelle zum Drehen, Messen und Schneiden, mit Maßen, Volumen und dem Hinweis, ob das Modell dicht ist. Files zeigt eine Vorschau. Gelesen wird die Datei von einem eigenen Dienst ohne Netz und ohne Dateirechte.
Files
Deine Lieblingsorte links, Ordner ohne Schreibrecht mit Schloss, Kopieren und Einfügen, Ziehen zwischen zwei Fenstern, ZIP mit Passwort und der Zeitschieber, der ältere Stände zurückholt.
Sicherheit
Geheimnisse im Tresor.
Sichtbar, aber versiegelt.
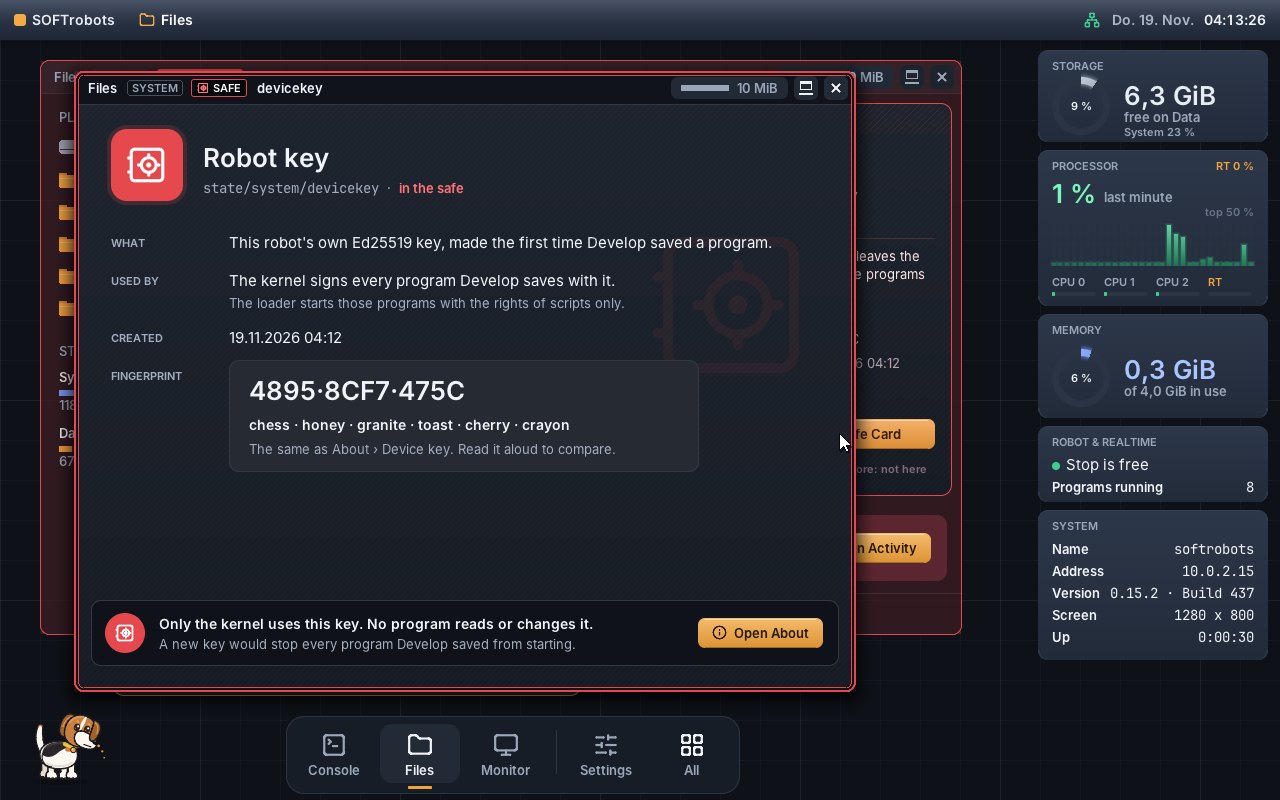
Ein Schlüssel, den man nicht sieht, ist schwer zu verstehen. Darum versteckt SOFTrobots OS nichts: Geheime Dateien stehen in Files als Stahl-Zeilen da – nur öffnen, kopieren oder zurückholen kann sie kein Programm.
Der Tresor
Der eigene Schlüssel des Roboters, API-Schlüssel, Schlüssel und Gästeliste des Servers, Passwörter für Netzwerk-Ordner und die Cookies von Web sind versiegelt. Nur das Programm, dem ein Geheimnis gehört, und der Kernel lesen es – auch Console und der Zeitschieber nicht.
Sperren, die sich erklären
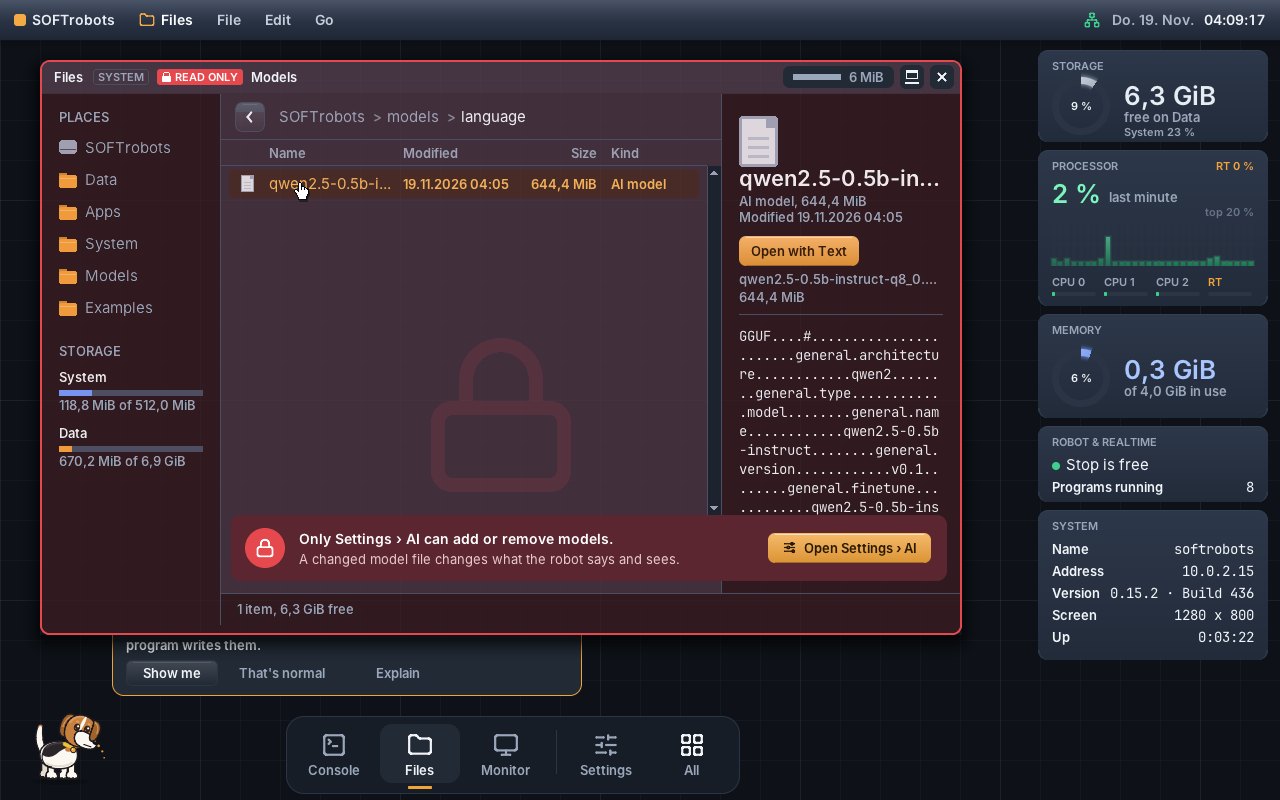
Jeder gesperrte Ort sagt, wer dort ändern darf und warum, mit einem Knopf direkt dorthin. Orte, die nur gelesen werden, zeigt das System als rotes Glas – kein Programm kann sich davon befreien.
Geprüfte Modelle
Nur Settings › AI und der Modell-Download ändern KI-Modelle. Jede Modelldatei bekommt eine SHA-256-Prüfung; eine veränderte Datei wird abgelehnt. Modelle werden nicht signiert – sie bleiben Dateien in Standardformaten.
Rechte nur fürs System
Wichtige Rechte – alle Dateien, KI anbieten, Modelle installieren – bekommen nur Systemprogramme. Programme, die du selbst installierst, bleiben in ihrem eigenen Ordner.
Verschlüsselt ab Werk
Die Daten liegen mit AES-256-GCM pro Block auf der Platte. Der Schlüssel entsteht aus deinem Passwort (Argon2id); das Passwort selbst wird nie gespeichert.
Signiert
Jedes Programm ist signiert und läuft im eigenen Adressraum, Updates sind signierte Pakete. Ein Update, das nicht startet, wird nach drei Versuchen von selbst zurückgenommen.
Das System
Alles eigen.
Vom Lader bis zur Datenbank.
Kernel, Treiber, Dateisystem, Datenbank, Netz, Desktop und Programme – in Embedded Swift. C nur im EFI-Lader und im Käfig für JavaScript, Assembler nur dort, wo es nicht anders geht. Einziger fremder Code: die JavaScript-Maschine QuickJS-ng, eingesperrt in einem Käfig mit sechs Systemaufrufen.
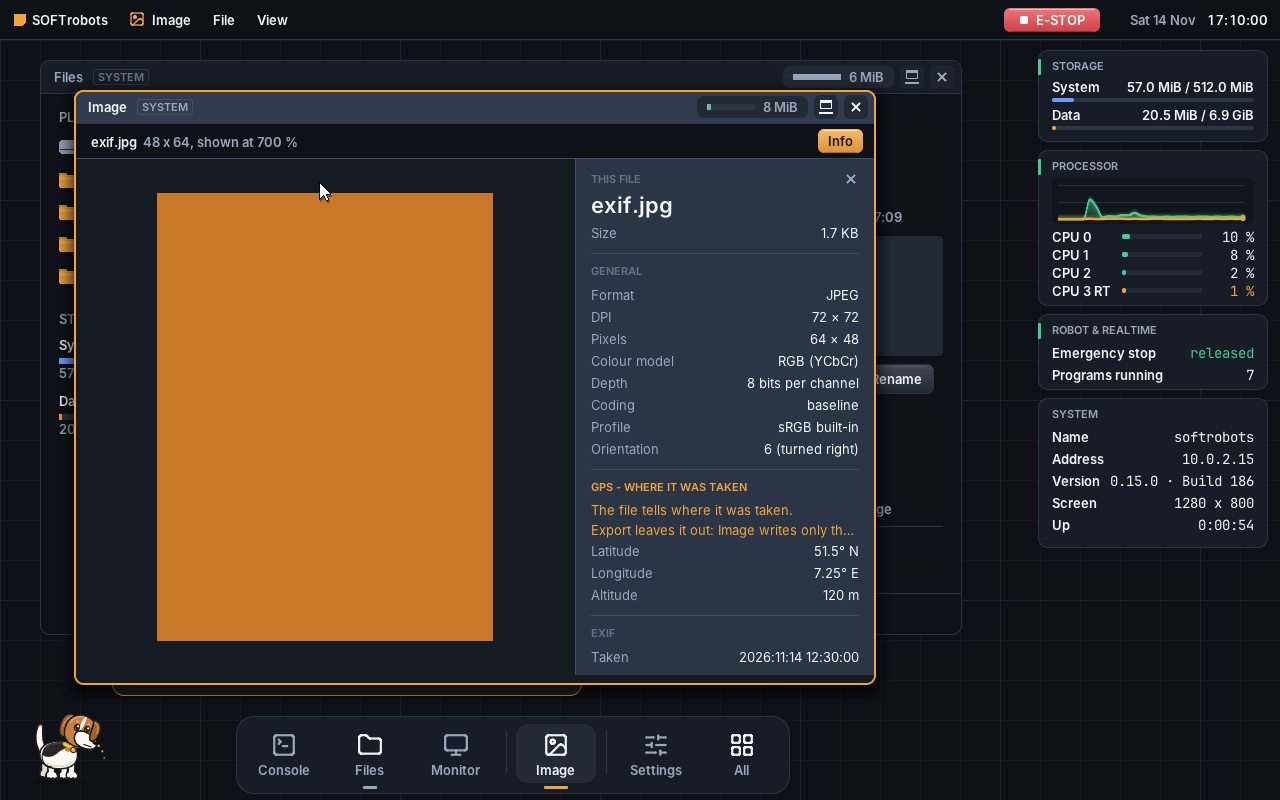
Web, Image, Camera und Video – aufgenommen in SOFTrobotsVM am 15.11.2026, alle Zeiten echt (1:54 min, mit Ton). Web zeigt diese Website; Fotos CC0 von Wikimedia Commons.
Rechte aus dem Manifest
Jedes Programm ist signiert, läuft im eigenen Adressraum und bekommt nur die Rechte aus seinem Manifest. Eine Datei sieht ein Programm nur, wenn man sie ihm gibt.
SOFTrobotsFS und Datenbank
Copy-on-Write, Prüfsummen auf allem, AES-256-GCM pro Block. Nach einem Stromausfall gilt der alte oder der neue Stand – nie etwas dazwischen. Die Datenbank wohnt im Dateisystem.
Buddy, der Wachhund
Liest die Protokolle mit, bellt bei Fehlern und beißt Programme, die mehr Speicher nehmen, als sie angekündigt haben.
Netz nur verschlüsselt
IPv6 zuerst, nur TLS 1.3, Namen nur über DNS-over-HTTPS, Zeit über NTS. Ein Port ohne Zuhörer antwortet gar nicht.
Programme
Develop, Ask, Camera, Video, Image, Files mit Zeitschieber, Write, Calc, Contacts, Calendar, Parts, Web (JavaScript im Käfig), Reader, Sound, Database, Benchmark, Activity, Server, Console, Settings – und Spiele wie Schach.
Klein
Das ganze System: ein Download von 53 MB, nach dem ersten Start 181 MB auf der Platte (ein 8-GB-Abbild mit Löchern) – mit Desktop, allen Programmen und dem Compiler von Develop.
Aufbau
So ist das System gebaut.
Swift von unten bis oben.
Fünf Schichten, eine Hauptsprache: Kernel, Dienste und Programme sind Embedded Swift. C steht nur im EFI-Lader und im Käfig für JavaScript, Assembler nur dort, wo Swift nicht hinkommt – beim Start, bei Exceptions, beim Threadwechsel, an den Systemregistern und für schnelle Krypto.
Sprachen im eigenen Code
- Swift173 78591,3 %Kernel, Treiber, Dienste, Programme; dazu Mac-Werkzeuge und Tests
- Assembler3 2041,7 %Kernel 1 374 · Programme 1 830
- Formsprache (.shape)2 2671,2 %eine Definition für API, Ringe, Tabellen und Netz
- JavaScript1 4580,8 %Seitenabbild von Web für Skripte im Käfig
- C1 3740,7 %EFI-Lader 573 · Käfig für JavaScript 801
- C-Header9350,5 %BootInfo, EFI, ABI-Strukturen
- Reflex7560,4 %Vorlagen und Programme für Develop
- Python und Shell6 4803,4 %nur Werkzeuge auf dem Mac – laufen nie im System
- Summe eigener Code190 259100 %Zeilen einschließlich Kommentaren
Fremder Code, getrennt gezählt
QuickJS-ng – 82 889 Zeilen (MIT-Lizenz), die JavaScript-Maschine von Web. Läuft nur im Käfig, nicht in der Summe.
Gezählt am 14.11.2026 mit wc -l; Technisches Datenblatt, Abschnitt 4.
Dateiformate
Offene Formate –
ohne Lizenzgebühren.
Jedes Format ist eigener Swift-Code. Die Decoder laufen im Adressraum des Programms, nie im Kernel – eine bösartige Datei trifft höchstens dieses eine Programm. Und wir bauen nur Formate, die jeder frei nutzen darf, ohne Lizenz- oder Patentgebühren.
Bilder
PNG (W3C/ISO) wurde patentfrei entworfen; bei JPEG Baseline sind die Patentansprüche abgelaufen, bei GIF die LZW-Patente 2003/2004. WebP steht unter Googles lizenzgebührenfreier Lizenz, SVG ist ein lizenzgebührenfreier W3C-Standard, BMP und TIFF sind einfache, dokumentierte Formate.
Dokumente
PDF ist als ISO 32000 frei umsetzbar. Text und Markdown sind reiner UTF-8-Text. OpenDocument ist ein offener ISO-Standard (ISO/IEC 26300), .xlsx (Office Open XML) ebenfalls (ISO/IEC 29500).
Kontakte, Termine, 3D
vCard (RFC 6350) und iCalendar (RFC 5545) sind offene IETF-Standards. STL, OBJ und PLY sind einfache, offen beschriebene Formate, 3MF eine offene Spezifikation des 3MF-Konsortiums.
Video
VP9 steht unter Googles lizenzgebührenfreier Lizenz (BSD-Code, Patentzusage); Matroska und WebM sind offene Container. MJPEG sind JPEG-Bilder – so speichert Camera ihre Aufnahmen.
Ton
Opus ist als IETF RFC 6716 lizenzgebührenfrei, FLAC ist offen und frei, WAV und PCM sind einfache, dokumentierte Formate. Opus lesen wir in WebM und Matroska.
Archive
Deflate (RFC 1951) ist frei nutzbar – ein eigenes Inflate für PNG, ZIP, PDF, TIFF und Web.
Daten
CSV und JSON sind offene, einfache Textformate. SQL nur lesend, in Console und Database.
KI-Modelle
GGUF ist das offene Format von llama.cpp (MIT-Lizenz), ONNX ein offener Standard der Linux Foundation. Wir lesen beide direkt, ohne Umwandeln und ohne fremde Laufzeit.
Eigene Formate
Unsere eigenen Formate – beschrieben im Technischen Datenblatt.
L = lesen, S = schreiben
Bewusst nicht: H.264 und H.265/HEVC. Für sie verlangen Patentpools Lizenzgebühren pro Gerät – die Entscheidung lautet: nie H.264.
Varianten, Grenzen und Tempo jedes Formats, mit dem Code geprüft: Technisches Datenblatt, Abschnitt 9. Beim WebP-Leser ist der Algorithmus aus libwebp nach Swift übertragen (BSD-Lizenz, im Kopf der Datei).
Wie es entsteht
Mit Hilfe von KI entwickelt.
Von den Entwicklern geprüft und getestet.
Seit dem ersten Start am 28. Oktober 2026: eine Änderung nach der anderen, vorher und nachher gemessen – was nichts bringt, fliegt wieder raus. Jeder Fehlschlag wird aufgeschrieben (180 Einträge, F1 bis F180), jede Entscheidung festgehalten, und vor einer Version laufen 31 Gerätetests und 581 Tests auf dem Mac.
Vorschau ausprobieren
SOFTrobots OS
auf deinem Mac.
Eine App und das fertige System, für Macs mit Apple Silicon. Auspacken, doppelklicken, den Roboter einrichten – und in Develop dein erstes Programm schreiben.
SOFTrobots OS.app an einen beliebigen Ort legen, zum Beispiel in „Programme“ – das System steckt in der App.
Signiert mit der Developer ID der SOFTrobots GbR und von Apple notarisiert.
Name und Passwort – das Passwort wird nie gespeichert.
Voraussetzungen: Mac mit Apple Silicon (M1 oder neuer), macOS 15 oder neuer, 4 GB freier Arbeitsspeicher, etwa 2 GB freier Platz.
Kontakt
Neugierig?
Schreib uns: info@softrobots.de. Alle Zahlen mit Quelle und Messbedingungen stehen in der technischen Doku, die Programmierschnittstelle in der API.